立柱横臂焊接操作机
发布时间:2026-09-23 04:53
-
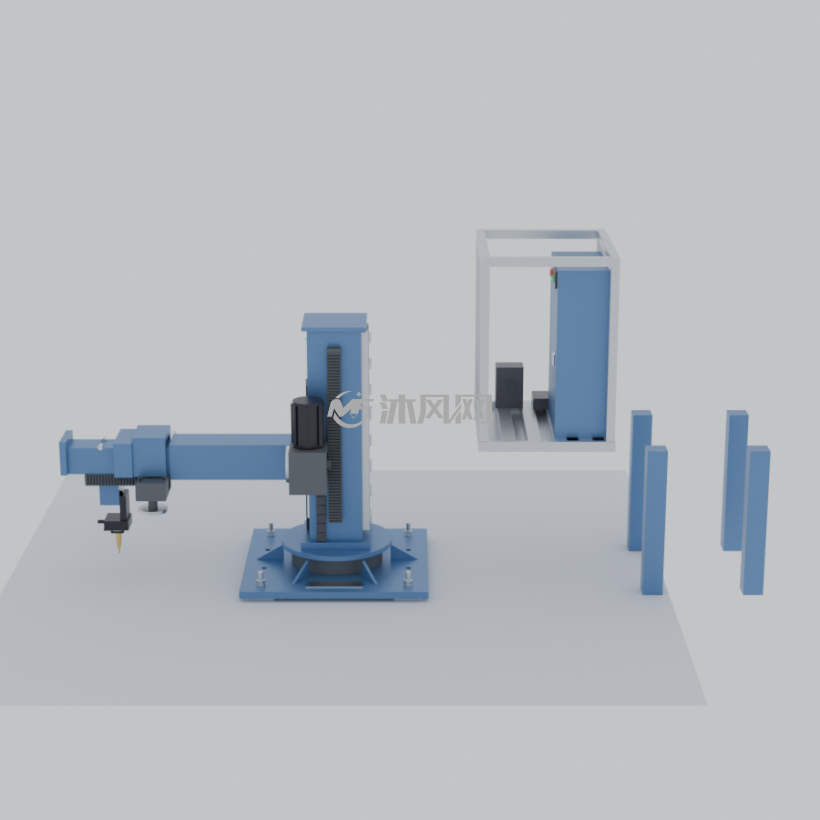
(1/7)
立柱横臂焊接操作机整体轴测图
-
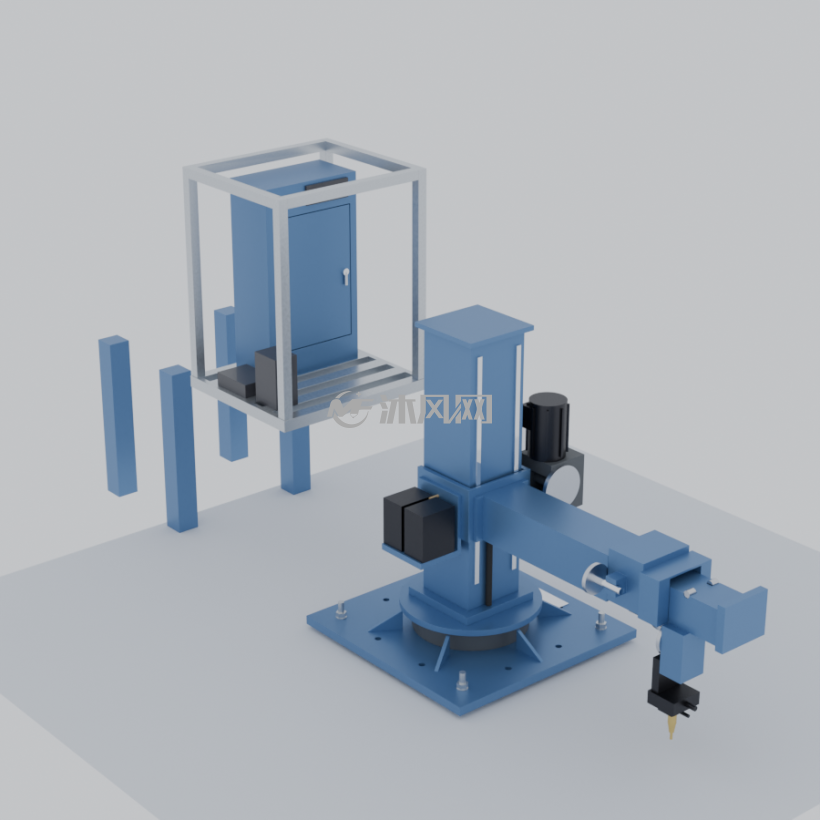
(2/7)
立柱横臂焊接操作机正视图
-
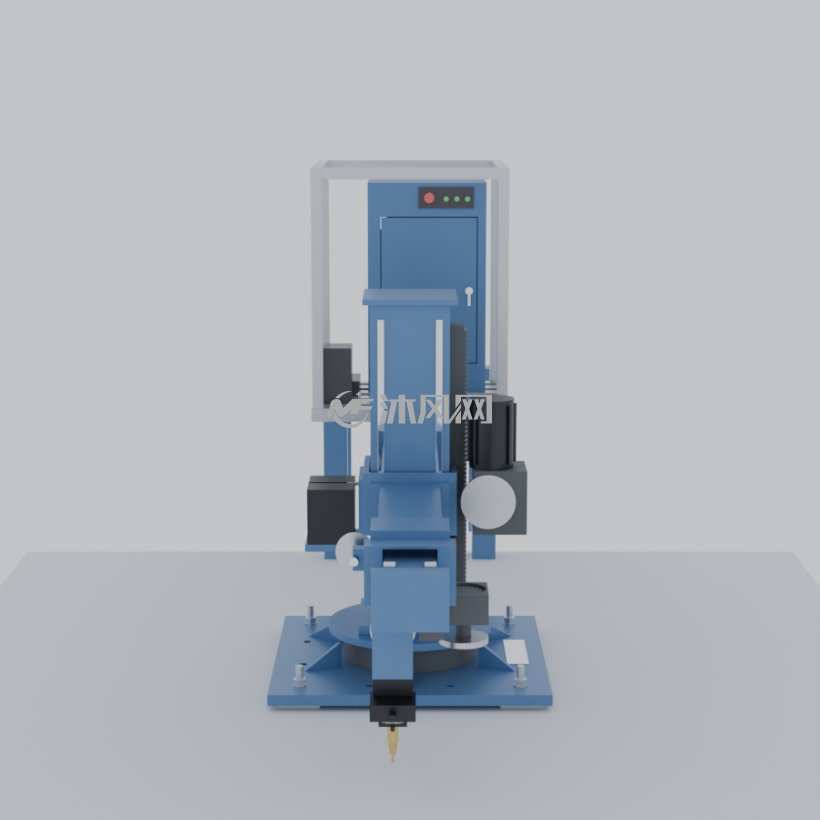
(3/7)
立柱横臂焊接操作机侧视图
-
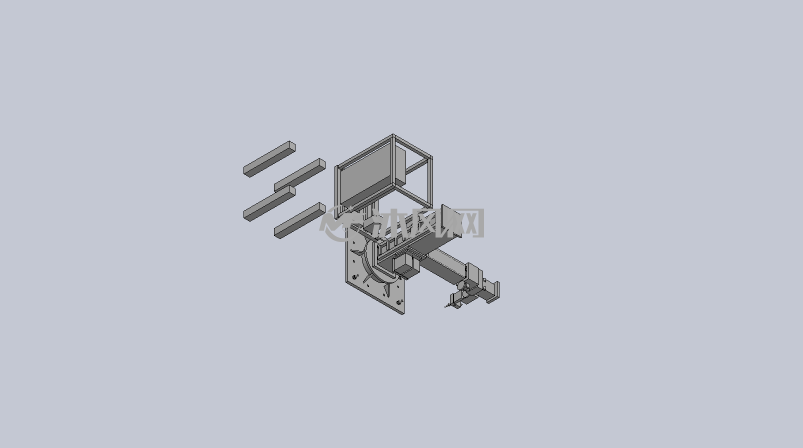
(4/7)
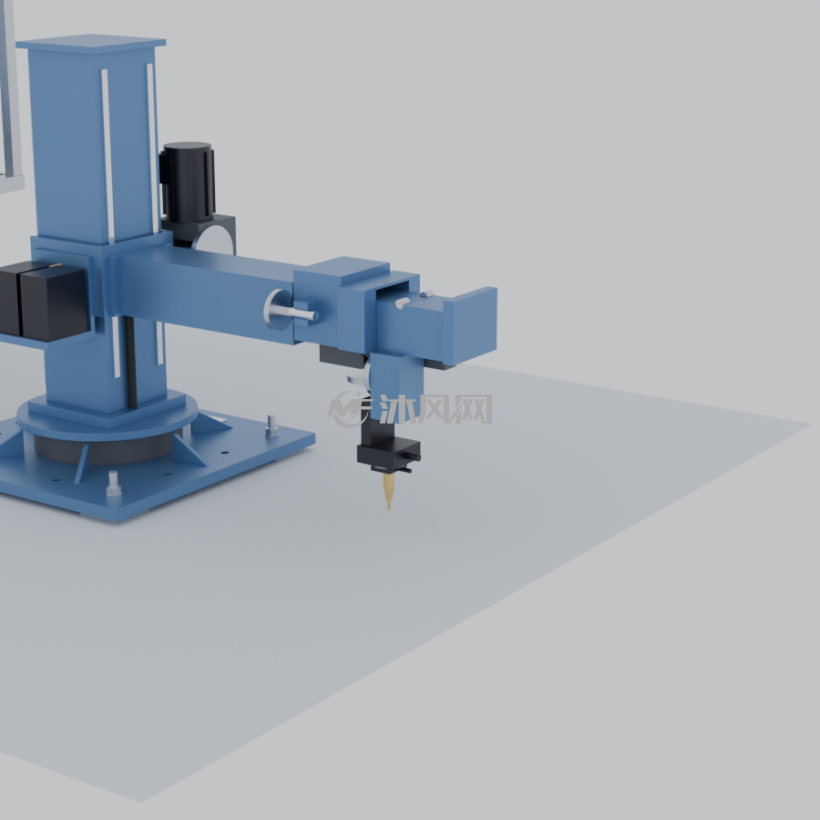
立柱横臂焊接操作机
-
(5/7)
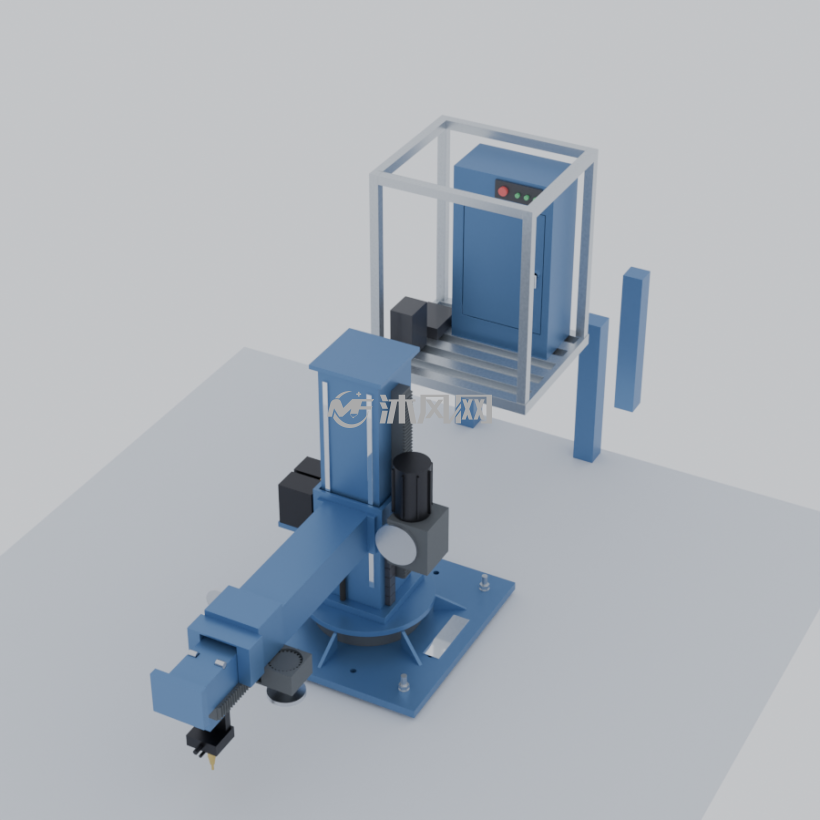
立柱横臂焊接操作机轴测细节图
-
(6/7)
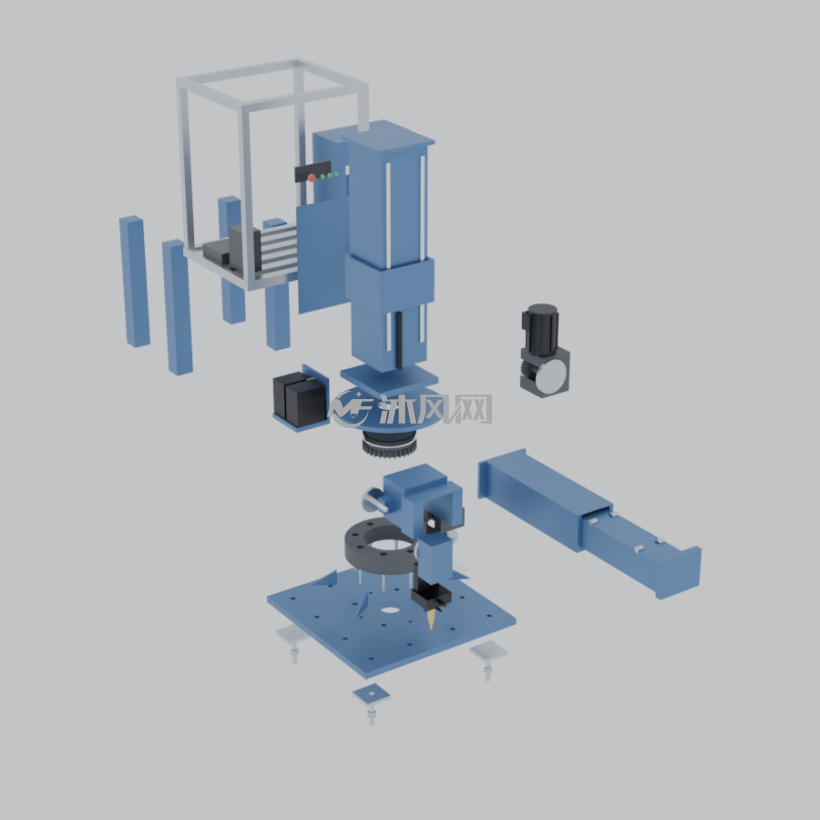
立柱横臂焊接操作机爆炸分解图
-
(7/7)
立柱横臂焊接操作机细节特写

立柱横臂焊接操作机描述
立柱横臂焊接操作机(welding_manipulator
一、用途与适用工况
本机是焊接工位上的立柱横臂式焊接操作机(column and boom),用于把焊枪
按焊缝走向送到任意空间位置并稳定保持:立柱带着横臂绕机器中心立轴回转
定位(左右各 90 度),横臂沿立柱升降到焊缝标高(行程 640),十字滑架再
沿横臂向前伸出(行程 280)做微调与跟踪。适合筒体纵缝、环缝、法兰角焊缝
以及箱形梁长直焊缝的埋弧/气保焊,配合滚轮架或焊接变位机可组成自动焊接
工作站,替代人工高空手持焊枪。整机落地安装,本体高 1560,占地含走台与
电控柜约 2400×1700,额定承载(横臂端部工装+焊枪)3000 kg。适用工况:
车间常温、无强粉尘与腐蚀介质,三相 380V/50Hz 供电,0.5~0.7MPa 压缩空气,
混凝土硬化地面,经调平垫铁找平后用 4 只 M30 地脚螺栓固定;操作者站在
-r 侧走台上通过手控盒与脚踏开关操作,电控柜同台布置。
二、结构组成(10 个子系统,共 60 个零件条目,含 15 个成套件,
全部拆散后 108 个实体)
1)底座与地脚(5 件):底板 1120×1120×44 大方板,板上钻 4×4 共 16 个
地脚孔、8 个回转支承锁紧螺栓过孔与中心走线孔;4 只 M30 地脚螺栓
(螺杆+平垫圈+六角螺母)穿过底板与调平垫铁;4 块调平垫铁垫在底板四角
用于找平;6 片径向三角加强筋(内缘贴回转支承外圈外皮,外伸 170、
高 100、厚 18)焊在底板顶面,绕中心每 60 度一片;铭牌贴在底板顶面。
2)回转支承(5 件):阶梯内孔外圈(下段内孔 175 让内圈齿顶、上段内孔
162 让滚珠环带)+ 带外齿的下段内圈(32 个简化梯形齿,齿顶 165)
+ 滚珠示意环(管心 153.5、管半径 7,卡在内圈与外圈上段内孔之间)
+ 密封带(封住上段环缝)+ 8 只带六角头的锁紧螺栓(穿过外圈沉孔拧入
底板,头面凹在沉孔内)。
3)立柱(7 件,另含成套件 3 项):回转盘 r340×30 坐落在转动内圈顶面上,
底面车出 r158~282 的让空环槽避开固定外圈;立柱底板 420×420×40;
方管立柱 320×320×1312(壁厚 24,上下封板);立柱顶盖 380×380×24;
+y 面立柱齿条(条体 80×60、58 个节距 18.33 的简化梯形齿,齿朝 +y);
+x 面立柱导轨 2 条(12×26,落在升降滑座让位腔内)作升降滚行面;
-x 面爬梯(梯梁 2 根 + 横档 8 档)。
4)横臂(5 件,另含成套件 2 项):外臂方管 810×240×220(-x 端面坐在升降
滑座 +x 壁上,尾部焊加宽法兰 20×320 与滑座贴合;内腔沿 +x 开口让内臂);
内臂方管 1330×186×166(插入外臂内腔四周留 2,顶面开 4 处滚轮让位槽);
臂端法兰 40×260×210 封住内臂端头;内臂底面偏 +y 装横臂齿条(条体
500×70、27 个节距 18.33 的梯形齿,齿朝 +y);4 只导向滚轮 r16×40 骑在
内臂顶面让位槽里,轮顶高于内臂顶面 16。
5)横臂升降驱动(5 件):升降滑座(抱立柱的 380×380×260 框件,开立柱
让位腔、齿条让位口,-x 壁整面开放让爬梯通过);升降减速机箱体
220×280×260(内腔挖 r79 齿轮坑,箱底开齿条让位口);升降小齿轮
(含输出轴一体,24 齿、分度圆 r70、齿根 65、齿顶 76、宽 50,齿顶圆与
立柱齿条齿顶留 3);立式驱动电机(机壳 r90×280、8 片散热筋、端子盒);
手轮(备用,r110,装在减速机外伸面)。
6)十字滑架(10 件):水平滑座(跨骑内臂的框件,开内臂让位腔与精调螺杆
轴承座,镗 r17 螺杆孔);精调螺杆 r16 与手轮 r70(手动微进给,装在滑座
-y 侧);伸缩驱动箱 180×270×110(箱底开齿条让位口,内腔挖 r79 齿轮坑);
伸缩小齿轮(含轴一体,24 齿、分度圆 r70,轴线竖直,齿顶圆与横臂齿条
齿顶留 3)与手轮 r90;滑架连接板(把水平滑座与垂直滑座连成十字滑架);
垂直滑座 120×140×227(含空腔);垂直滑块;垂直滑座手轮 r80。
7)焊枪调节机构(4 件):十字微调架(X/Y 微调螺杆各 1 根,做焊缝对中
微调);角度盘(r55×14,盘面刻 12 道刻度槽,定焊枪倾角);焊枪夹持器
(夹块镗 r21 枪管孔 + 夹紧螺钉);焊枪(枪管 r19、锥形喷嘴 r11→r19、
导电嘴 r6,枪最低点标高 85)。
8)配重与平衡(3 件,另含成套件 1 项):配重托架(L 形,立板挂在升降滑座
-y 面、托板外伸 225);配重块 2 块(铸铁,130×190×230 各一件);
钢丝绳示意短段(从两配重块之间的缝隙拉向托架)。
9)操作与走台(6 件,另含成套件 3 项):格栅走台板 800×900×60(铣 5 道
纵向格栅槽);走台支腿 4 根(120×120,落地);护栏立柱 4 根 50×50;
护栏顶杆 4 根;脚踏开关;手控盒。走台整体落在 -x 侧,台面标高 900~
960,内边缘距机器中心 850,落在回转扫掠扇区之外。
10)电控与防护(9 件,另含成套件 4 项):电控柜柜体 300×560×1000(等壁厚
12 箱体,+x 面开门凹台);柜门;铰链 2 只;门锁(锁芯+手柄);操作面板;
急停按钮(红色蘑菇头)与按钮 3 只;线缆拖链 6 节链节(贴立柱 +y 面
下部,整段在滑座最低位以下);焊接电缆短段(贴立柱 +x 面下部)。
三、工作原理(立柱回转 + 横臂升降 + 滑架伸缩把焊枪送到位)
坐标约定:z 为竖直(立柱轴线即机器中心立轴),x 为横臂伸出方向,y 为
立柱齿条侧;三轴互相垂直,焊枪吊在十字滑架前端的垂直滑块下方,工作
空间在立柱 +x 侧、z 85 以上的任意点。
· 立柱回转(第 1 轴):回转支承的固定外圈用 8 只螺栓锁在底板上,转动
内圈带外齿、顶面承载回转盘。回转盘与立柱整体绕机器中心立轴在
-90 度~+90 度范围内回转(双向 180 度),把横臂转到焊缝所在的方位。
回转盘底面的环槽让开固定外圈,因此转动时只有内圈承压、外圈不刮擦。
· 横臂升降(第 2 轴):升降滑座抱在立柱外侧,+x 面立柱导轨为滑座的
滚行面。滑座上的升降减速机输出轴上装 24 齿小齿轮,与立柱 +y 面的
立柱齿条啮合;齿轮转动时,滑座连同横臂、十字滑架、焊枪与配重整体
沿立柱导轨升降,行程 640。横臂最高位顶面 1480、滑座顶面 1520,都在
立柱顶面 1560 之下,不会撞顶盖。横臂尾端挂 2 块铸铁配重并经钢丝绳
拉紧,平衡前端悬伸力矩,减小立柱与回转支承的倾覆载荷。
· 滑架伸缩(第 3 轴):横臂由外臂与插入其内腔的内臂组成;内臂底面偏
+y 的横臂齿条与水平滑座伸缩驱动箱里的 24 齿伸缩小齿轮啮合。小齿轮
转动时,跨骑在内臂上的十字滑架沿横臂导轨向前伸出,行程 280,必要时
用手轮经精调螺杆做微量进给。焊枪挂在十字滑架最前端的垂直滑块下:
竖向悬挂的十字微调架做 X/Y 两个方向的微调,角度盘定焊枪倾角,夹持器
夹紧枪管,导电嘴出丝引弧。
三轴叠加后,焊枪可在立柱回转包络内的任意点就位;操作者站在走台上用
手控盒点动各轴、用脚踏开关启停焊接,电控柜内的变频器与接触器分别驱动
升降电机与伸缩电机,线缆经立柱下部的拖链与立柱内的走线孔引到回转体。
四、技术参数
回转角(立柱系绕中心立轴) -90 度 ~ +90 度(双向 180 度)
横臂伸缩行程(十字滑架沿 x) 0 ~ 280
横臂升降行程(滑座沿 z) 0 ~ 640
横臂端部额定承载(含工装) 3000 kg
回转支承形式 内圈带齿(32 齿)单排滚珠式
升降/伸缩驱动 齿轮齿条副,模数 5.83、齿条节距 18.33、
小齿轮 24 齿、分度圆 r70
立柱截面 / 总高 320×320(壁厚 24)/ 1560(含顶盖 1584)
横臂截面 / 最大伸出 240×220(内臂 186×166)/ 中心至法兰端 1660
焊枪最低点标高 / 喷嘴口径 85 / 导电嘴 r6
走台台面标高 / 内边缘半径 900~960 / 850
电控柜外形 / 总高 300×560×1000(落走台板上,顶 1960)
驱动电机 立式,r90×280,升降驱动一台
零件数 60 个零件条目 / 10 个子系统 / 108 个实体
五、文件清单
welding_manipulator_freecad.py 建模脚本(FreeCAD 1.1.3,freecadcmd 直接运行)
render_params/welding_manipulator.json 渲染参数(零件-材质映射、爆炸位移、
特写坐标;EXPLODE 与脚本内常量同源同值)
descs/welding_manipulator.txt 本说明文件
六、原创声明
本套三维数据由作者依“立柱横臂式焊接操作机”的公有结构原理形制独立完成参数化
建模,全部零件几何、尺寸链、配合间隙与行程参数均按本机自有体系推导
(见脚本内 CALC 计算表),未复制任何厂商图纸、说明书或三维数据。本作品
仅用于展示、教学与技术交流,其三维数据与图片均为原创成果,作者保留
相应权利。
【渲染图导览】
render_01_iso.png:整体轴测图,展示立柱横臂焊接操作机的完整外观与结构布局。
render_02_front.png:正视图,展示立柱横臂焊接操作机的主要工作面与操作面。
render_03_side.png:侧视图,展示立柱横臂焊接操作机的进深方向结构层次。
render_04_axo.png:轴测细节图,从另一角度展示立柱横臂焊接操作机的内部结构与传动细节。
render_05_exploded.png:爆炸分解图,全部零件沿装配轴逐件分离展示,可查看每个零件的形状与装配顺序。
render_06_closeup.png:细节特写,聚焦立柱横臂焊接操作机的核心功能区域与配合精度。
立柱横臂焊接操作机附件
立柱横臂焊接操作机相关图纸


 旭东国际
2019-02-23


 66机械高工
2023-11-03


 奋斗的小猪
2024-09-07


